ワットリンクとチェビシェフリンク、直線のずれを搬送区間と許容幅で比べる
ワークを直線に沿って動かす区間と、直角方向に許容できる位置ずれの幅から、ワットとチェビシェフのリンクを選びます。同じ大きさの台で計算すると、0.1mmの幅に収まる区間はワットが45.9mm、チェビシェフが27.3mm。区間を延ばすと順位が入れ替わり、ピンのクリアランスも位置ずれに加わります。
公開 /更新 /読了の目安 11 分
執筆・監修: 佐々木 航/人が監修しながらAIを活用して執筆

例として、直動ガイドを使わずに、リンクの出力点でワークを直線に沿って搬送する場面を考えます。ワーク側で決まるのは、搬送する区間の長さと、直線と直角の向きに許容できる位置ずれの幅の2つです。この2つの数値が客先仕様から出ていれば、ワットとチェビシェフのどちらのリンクを使い、どんな比にするかは計算で決められます。
出力点のずれを0.1mmの幅に収められる区間は、ワットのリンクで45.9mm、チェビシェフのリンクで27.3mmです。直線と直角の向きに125mmという同じ大きさの台に2つを並べ、軌跡を計算するとこうなりました1。ただ、幅を0.25mmまで許容すると立場が逆になります。チェビシェフは端から端まで100mmの区間がまるごと収まり、ワットは54.2mmで頭打ちです。
どちらも台を含めた4本のリンクをピンでつないだだけの機構で、中間リンクの中点が直線に近い線を描きます2。すべり案内を使わず、回転するピンだけで直線に近い往復運動を取り出せるわけです。台を含めて8本のリンクで厳密な直線を描くポーセリエ機構のような仕組みもありますが、ここでは4本で済む近似の側を扱います。
左の板がワットです。長さ62.5mmの揺動リンク2本を上下の固定ピンから出し、50mmの中間リンクでつなぎました。右の板のチェビシェフは、固定ピンの間隔100mm、交差する揺動リンク125mm、中間リンク50mm。この2:2.5:1は、カリフォルニア大学デービス校の資料にある比です3。次の3Dでは、オレンジの印の出力点が、中央の位置を通る白い直線からどれだけ外れるかを見てください。
2つの台は、直線と直角の向きに使う寸法をそろえてあります。ワットは上下の固定ピンが直線から62.5mmずつ離れて125mm。チェビシェフは固定ピンが2つとも直線の100mm下にあり、両端で揺動リンクの先端が25mm上に出るので、やはり125mmです。
リンクの形は動きを見るための模式で、穴はピンより直径で0.5mm大きくしました。リンクは奥から層を分けて重ねています。16のコマで干渉体積をブーリアン演算で計算したところ、部品どうしの干渉はどのコマも0でした。
ワットは中央が平らで、端で急に反る
ワットの出力点は、中央から15mmまで、ほとんど直線から離れません。ずれは10mmで0.002mm、15mmで0.017mmです。ところが20mmで0.073mm、25mmで0.24mm、30mmでは0.66mmと、急に増えていきます。
角度が小さいとして展開すると、中央の近くは次の式で見積もれます。aは揺動リンク、cは中間リンクの長さ、xは中央からの距離です。
ずれ ≈ x⁵ ÷ (4a³c)
x = 20 mm  20⁵ ÷ (4 × 62.5³ × 50) = 3,200,000 ÷ 48,828,125 = 0.066 mm
正確に解いた0.073mmより1割ほど小さく出ますが、20mmまでなら傾向をつかむには十分です4。つまり、ずれは距離の5乗で増え、区間を2倍にすると32倍になります。中央が平らに見えて端で急に反るのは、このためです。ワークの搬送区間が中央から±15mmに収まるなら、ワットのずれは0.017mm以下です。
次のグラフでは、オレンジの線が0に張り付いている範囲と、青い波の山の高さを比べてください。
後車軸の横方向の動きを抑えるのに、ワットのリンクを使う車もあります。オペルが2011年にシンガポールで出したアストラの発表は、コンパウンドクランク式の後車軸にワットリンクを足し、旋回中の横力を支えると説明しています5。
チェビシェフはずれを波にして区間全体に分ける
チェビシェフでは、ずれの出方がまるで違います。中央と両端の3か所で、出力点がぴたりと直線に乗るのです。両端は中央から50mmの位置で、片方の揺動リンクがちょうど真上を向きます。
直線の高さは、交差した揺動リンクと中間リンクで作る形から出ます。
直線の高さ h = √(125² − ((100 + 50) ÷ 2)²) = √(15,625 − 5,625) = 100 mm
端で立った揺動リンクの先 = 125 mm(直線より 25 mm 上)
しかし、3か所のあいだでは出力点が上へずれます。いちばん高いのは中央から29.8mmの位置で、0.244mm。ずれは下へは出ないので、2本の平行線で挟むと、0.244mmの帯に100mmの区間がまるごと入ります。
帯の真ん中に直線を引き直すと、ずれは±0.122mmです。両端と中央、左右の山を合わせた5か所で、ずれの大きさがそろいます。ずれを1か所に集めず、区間全体へ分けた形です。
両端では、中間リンクが真上を向いた揺動リンクと一直線に重なり、反対側の揺動リンクの揺動はそこで折り返します。端から端までの揺動角は53.1度。固定ピンが2つとも直線の下に並び、直線より上に出るのは端での25mmだけです。直線の上側にワークや周辺の機器を置くスペースを空けておけるのも、使いやすいところでしょう。
動画では、左のワットの出力点が両端で白い線から2.9mmほど外れ、右のチェビシェフは端まで線に沿います。ワットは中央から38mm、チェビシェフは50mmまで動かしています。
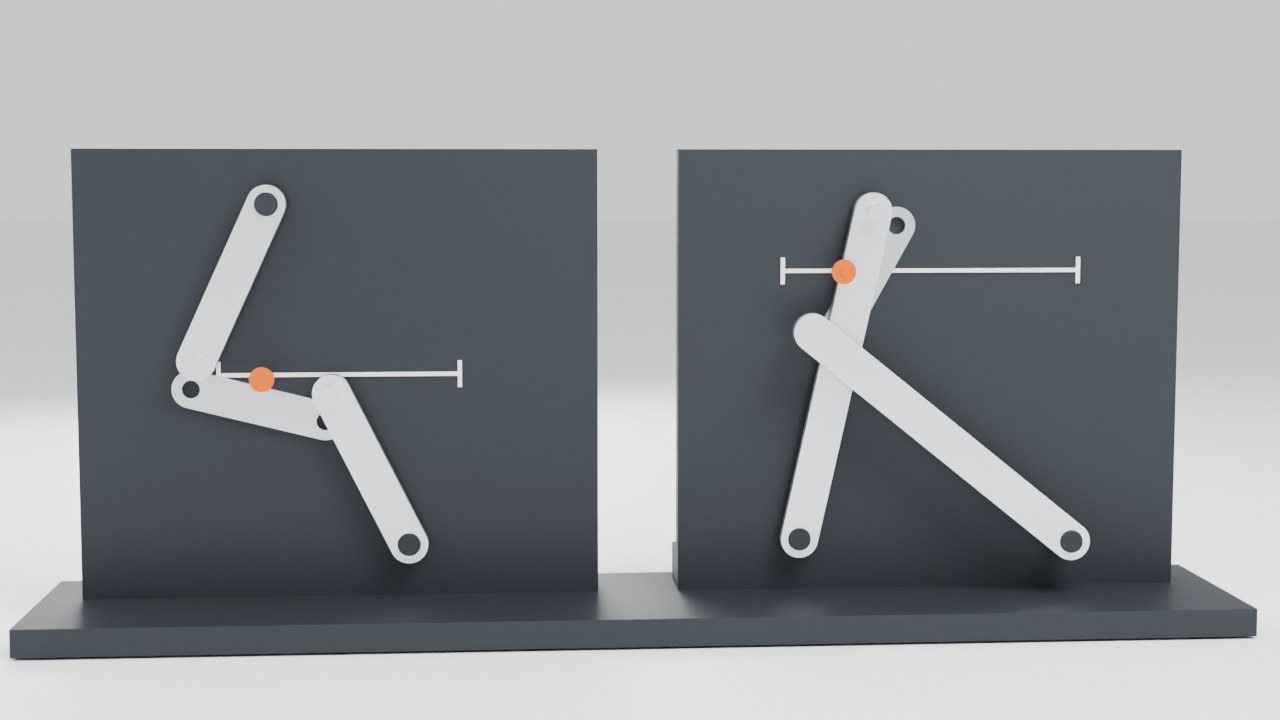
動画を準備しています。
幅で比べると53.7mmで入れ替わる
S字と波は形が違うので、同じ物差しが必要です。ここでは軌跡を2本の平行な直線で挟み、いちばん狭くなるときの幅で比べました。幾何公差の真直度の公差域が、tだけ離れた平行2直線で決まる6のを借りた比べ方です。部品の面ではなく出力点の軌跡に当てはめたもので、規格で決まった評価ではありません。
ワットのS字は、平行線を0.25度傾けて当てると幅が最も狭くなります。45.9mmの区間なら、中央の向きのまま当てたときの0.30mmが、0.10mmまで縮むのです。裏を返せば、45.9mmは台ごと0.25度傾けて取り付けたときの値。傾けずに中央の向きのまま使うと、0.1mmに入るのは37.2mmで、それでもチェビシェフの27.3mmより長いままです。一方のチェビシェフは、傾けずに当てたときがいちばん狭く、さきほどの0.244mmがそのまま幅になります。
次のグラフは、中央を挟む区間を延ばしたときに、幅がどう広がるかを描いたものです。灰色の0.1mmの線を横切る位置と、2本の線が交わる位置を見てください。
交わるのは区間53.7mm、幅0.24mmのところ。それより短い区間ならワット、長い区間ならチェビシェフのほうが細い帯に収まります。
| 許容幅 | ワット | チェビシェフ |
|---|---|---|
| 0.01mm | 29.6mm | 8.1mm |
| 0.05mm | 40.3mm | 18.5mm |
| 0.1mm | 45.9mm | 27.3mm |
| 0.2mm | 52.1mm | 44.0mm |
| 0.25mm | 54.2mm | 100mm以上7 |
表で目を引くのは、ワットの区間がなかなか伸びないことでしょう。許容幅を0.01mmから0.25mmへ25倍に緩めても、区間は29.6mmから54.2mmへ、2倍にも届きません。5乗で増えるずれは、区間を少し延ばしただけで帯を超えます。区間60mmで0.45mm、70mmなら1.13mmです。搬送区間を客先と決めるときは、ワットなら数mmの延長でも許容幅を超えないかを確認することになります。
比は搬送区間の長さで決める
ワットの区間を延ばしたいなら、さきほどの式が手がかりになります。ずれは揺動リンクaの3乗で割られ、中間リンクcは1乗だけ。同じずれに収まる区間は、aを2倍にすると約1.5倍に、cを2倍にしても約1.15倍にしかなりません。たとえばaを125mmにすると、0.1mmに入る区間は70.4mm。ただし台の高さも250mmになります。cを100mmにした場合は52.2mmでした。
ワットは長さの誤差の影響も小さく抑えられます。下の揺動リンクだけを0.5mm長くしても、0.1mmの区間は45.9mmから45.2mmに縮むだけでした。
チェビシェフの2:2.5:1は、1か所の長さが崩れるだけで100mmの帯が太くなる比です。固定100mm、中間50mmのまま揺動リンクを2本とも変えると、100mmで測った幅は124.5mmで0.299mm、125.5mmで0.318mm。0.5mm、率にして0.4%ずらしただけで、2〜3割太くなります。揺動リンクを片方だけ0.5mm長くしても0.296mm、中間リンクを0.5mm長くすると0.301mmです。同じように下の揺動リンクを0.5mm長くしたワットでは、45.9mmの区間の幅が0.100mmから0.108mmへ、1割足らず増えるだけでした。100mmをまるごと使うなら、穴の中心距離の公差はワットより厳しく見ておくことになります。
ただ、2:2.5:1は100mmの帯をいちばん細くする比ではありません。固定100mmのまま揺動リンクを126.7mm、中間リンクを46.6mmにすると、100mmで測った幅は0.123mmと、2:2.5:1の半分になりました。2:2.5:1の利点は、中央と両端の3か所で出力点が直線にぴたりと乗ることのほうでしょう。
では、100mmも必要ない場合はどうでしょう。次のグラフで、揺動リンクの長さを変えたとき、0.1mmの帯に入る区間がどう変わるかを見てください。
揺動リンクを2mm長い127mmにすると、0.1mmに入る区間は68.2mm。2:2.5:1で27.3mmだった区間が2.5倍に伸び、ワットの45.9mmも追い越します。2mm延ばすだけで、順位まで入れ替わります。そのかわり、100mmで測った幅は0.556mmに広がります。中央のずれを小さくし、端のずれを大きくする寸法へ変えたわけです。
ただし、グラフの不連続な段差には注意が必要です。126.7mmでは44.9mmしかなく、126.75mmで69.8mmに跳びます。中央の脇にできる山の高さが、ちょうど0.1mmをまたぐ寸法だからです。山が0.1mmより低ければ帯は山を越えて先まで使え、少しでも高いと区間は山の手前で終わります。軌跡が急に変わるのではなく、区間の数え方がここで切り替わるのです。
127mmは段差から0.3mmほどしか離れておらず、固定ピンの間隔が0.5mm広いだけで、区間は36.8mmまで落ちてワットを下回ります。狙うなら、段差から1mmほど離した128mmあたりが無難でしょう。128mmなら区間は62.0mmで、揺動リンクや中間リンク、固定ピンの間隔を0.5mmずらしても、57mmを下回りませんでした。
ワークの位置ずれは、ピンのクリアランスと合わせて見る
ここまでの数値は、ピンと穴のクリアランスやリンクのたわみを入れず、理想の寸法で計算した値です。この3Dモデルのように穴をピンより直径で0.5mm大きくすると、ワットの下の固定ピン1か所のクリアランスだけで、中央の出力点は直線と直角の向きに0.25mmの幅で動けます。0.1mmを狙うなら、リンクの比を詰めるより先に、クリアランスの管理が重要になります。
ピン1か所のクリアランスによる幅0.25mmは、リンクの比で詰めた軌跡の幅0.10mmの2.5倍です。ワークの位置ずれを許容幅と比べるときは、軌跡の幅だけでなく、ピンのクリアランスやリンクのたわみによる動きも含めて見ることになります。
動作中の各姿勢で、部品の組ごとのクリアランスを並べて確認する機能は、提供前の装置設計の支援アプリMEKARIQにも入っています。(MEKARIQ は、株式会社Anamorphosis Networks が開発している装置設計の支援アプリです。MANUFAC を制作する株式会社Game は、その開発を受託しています。この段落はその紹介です。)ワークの寸法や質量などの装置の条件から、3Dと組立図・部品図、部品表、回路図を生成するアプリです。干渉チェックでは、部品の組ごとに最短距離と必要クリアランスを並べて判定し、干渉部を3Dで赤く表示します。工程表の時刻をスライダで動かすと、リンクが揺動する途中の各時点でクリアランスを確認できます。
搬送区間が50mmほどで、ずれを0.1mm以内にしたいならワット。100mm近くを動かすならチェビシェフで、2:2.5:1なら0.25mmほど、揺動リンクと中間リンクを詰めれば0.12mmほどの帯に収まります。そのあいだなら、チェビシェフの揺動リンクを延ばす手もあります。どれを選ぶにしても、図面に線を引く前に決めるのは、搬送区間の長さと許容幅の2つです。どちらもワークと工程で決まる値なので、客先に確認する項目になります。MEKARIQでは、AIが決めきれないこうしたワークの条件を、客先への確認事項として一覧にします。
2026年11月9日 更新:ワークを直線に沿って搬送する区間と位置ずれの許容幅、ピンのクリアランスを中心に、業界の用語で構成と表現を書き直しました。
注
-
揺動リンクの角度を細かく刻み、2つの円の交点から出力点を求めて、中央からの位置0.02mmおきに並べ直して計算しました。平行線の幅は、直線の傾きを少しずつ変えながら、最も狭くなるところを探しています。 ↩
-
東京理科大学の機構学の講義資料「2・6 直線運動機構」(2026年10月31日に確認)。8枚目に厳正直線運動機構として8個の節のポースリエの機構、14・15枚目に近似直線運動の例としてワットの機構とチェビシェフの機構が載っています。ワットの機構は点Pの位置をAB/CD=CP/BPで決めるので、揺動リンクが同じ長さなら中間リンクの中点です。 ↩
-
UC Davis Integration Engineering Laboratory「Chebyshev Straight Line Linkage」は、r1、r2、r3の比を2:2.5:1とし、r2とr4を等しくして、点Pをr3の中点に置いています。r3が中間リンク(floating link)であることは、同じサイトの「Grashof Double Rocker」によります。r1を固定リンクと読んだのは、同じページの式がr1を基準にしてr2とr4の振れる範囲を求めているためで、ページに「固定」とは書かれていません。この読み方で計算すると、中央と両端の3か所で出力点が直線に乗ります。いずれも2026年10月31日に確認。 ↩
-
上の揺動リンクの角度θが小さいとしてsinとcosを展開すると、下の揺動リンクとの角度の差はaθ⁴ ÷ (2c)、出力点の高さはa²θ⁵ ÷ (4c)になります。x ≈ aθを入れたのが本文の式で、編集部で書き下したものです。正確な計算でも、10mmで0.0021mm、20mmで0.073mmと、5乗の傾向は同じでした。 ↩
-
Opel Singapore「The New Opel Astra Turbo has arrived in Singapore」(2011年4月29日、2026年10月31日に確認)。シャシーの説明に、コンパウンドクランク式の後車軸とワットリンクを組み合わせたのは世界で初めてとあり、ワットリンクが旋回中の横力を支えると書かれています。 ↩
-
MONOist「さまざまな幾何公差【その1】~その定義や例、測定方法について~」(2019年8月5日、2026年10月31日に確認)。平面の真直度公差の説明によります。 ↩
-
端の先まで数えると、0.25mmの幅に入るのは111.0mmまでです。端を越えるとずれは急に増え、中央から55mmで0.19mm、58mmで0.95mmになり、出力点は58.8mmより先へは届きません。 ↩
執筆・監修: 佐々木 航(株式会社Game)。公開した記事も人が確認し、記事の中身の責任は編集部が負います。図面・3D モデル・動画は編集部で作成しています。誤りのご指摘はこちら


